ภาคย่อย 3.9
ความปลอดภัยของหุ่นยนต์
เราได้รวบรวมข้อมูลสำคัญเกี่ยวกับแนวคิดด้านความปลอดภัยสำหรับการใช้งานหุ่นยนต์ไว้ด้านล่าง เรียนรู้วิธีป้องกันการเข้าถึงพื้นที่อันตราย จำกัดการเคลื่อนที่ของหุ่นยนต์ และสร้างความปลอดภัยในการทำงานร่วมกันระหว่างคนกับหุ่นยนต์ รวมถึงความสำคัญของรั้วนิรภัย ระบบตรวจจับขั้นสูง และการวางแผนพื้นที่ทำงานร่วมกันอย่างเหมาะสม
มาตรฐานและข้อกำหนดสำคัญสำหรับความปลอดภัยของหุ่นยนต์
หุ่นยนต์มีความยืดหยุ่นสูงและช่วยสร้างโซลูชันระบบอัตโนมัติที่คุ้มค่า อย่างไรก็ตาม หุ่นยนต์ก็อาจก่อให้เกิดอันตรายได้เช่นกัน
หุ่นยนต์ขนาดใหญ่ความเร็วสูงอาจทำให้เกิดการบาดเจ็บอย่างรุนแรงจากการบดและการกระแทก ดังนั้นความปลอดภัยของหุ่นยนต์จึงได้มีการกำหนดมาตรฐานในระดับนานาชาติใน (EN) ISO 10218-1 และ -2 และสำหรับสหรัฐอเมริกาใน ANSI/RIA R15.06 ซึ่งเกือบจะเหมือนกัน นอกจากนี้ยังมีการเผยแพร่มาตรฐานสำหรับหุ่นยนต์เคลื่อนที่ด้วย ANSI/RIA R15.08 อีกด้วย กฎความปลอดภัยที่สำคัญบางประการมีดังต่อไปนี้
ความปลอดภัยของหุ่นยนต์สร้างขึ้นจากสามองค์ประกอบ:
- ป้องกันการเข้าถึงของคน
- จำกัดการเคลื่อนไหวของหุ่นยนต์
- ทำให้การติดต่อทางกายภาพปลอดภัย
องค์ประกอบที่สาม การทำให้การติดต่อทางกายภาพปลอดภัย เป็นแนวคิดที่ค่อนข้างใหม่ มักเรียกว่า การปฏิบัติงานร่วมกันของหุ่นยนต์ ซึ่งหมายถึงระบบหุ่นยนต์ที่ออกแบบมาโดยเฉพาะและผู้ปฏิบัติงานทำงานภายในพื้นที่ทำงานเดียวกันหรือพื้นที่ทำงานที่ทับซ้อนกัน ก่อนอื่นจะต้องมีการวางแผนพื้นที่ทำงานร่วมกันและการมีปฏิสัมพันธ์ที่ต้องการระหว่างมนุษย์และหุ่นยนต์ จากนั้นความเสี่ยงจะถูกระบุและมีการใช้มาตรการด้านความปลอดภัยที่เหมาะสม
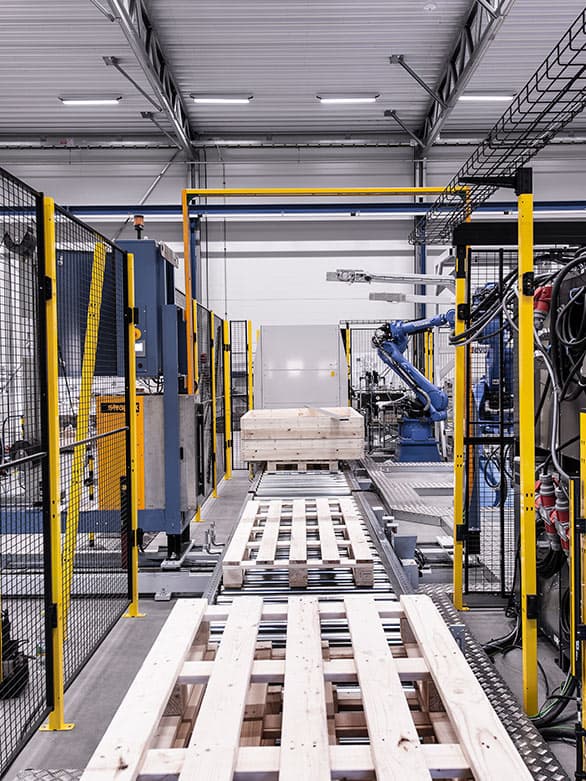
“แอปพลิเคชันหุ่นยนต์ร่วมมือ” คืออะไร?
ในช่วงหลายปีที่ผ่านมา มีความกระตือรือร้นมากมายที่แพร่กระจายในอุตสาหกรรมเกี่ยวกับ “cobots” ซึ่งเป็นคำย่อของ “หุ่นยนต์ร่วมมือ” ที่น่าสนใจคือ คำนี้ไม่เคยได้รับการตอบรับจากผู้ผลิตหุ่นยนต์ และไม่เคยปรากฏในมาตรฐานความปลอดภัยเลย
คำว่า “Cobot” มักถูกเชื่อมโยงกับความเข้าใจผิดว่ามีหุ่นยนต์ประเภทหนึ่งที่ทำงานได้อย่างปลอดภัยในแอปพลิเคชันใดๆ โดยไม่ต้องมีมาตรการเพิ่มเติม แต่หุ่นยนต์ดังกล่าวไม่มีอยู่จริงในโลกแห่งความเป็นจริง
เพื่อสกัดกั้นแนวคิดที่ผิดนี้ มาตรฐานความปลอดภัยของหุ่นยนต์ระหว่างประเทศฉบับใหม่ (EN) ISO 10218-1 และ -2 ได้พูดถึง “แอปพลิเคชันแบบร่วมมือ” แสดงให้เห็นว่ามันมีมากกว่าหุ่นยนต์ประเภทพิเศษเพียงอย่างเดียว มาตรฐานยังแนะนำระบบการจำแนกประเภทหุ่นยนต์และข้อกำหนดโดยละเอียดสำหรับการประเมินความเสี่ยงและมาตรการความปลอดภัยที่ต้องดำเนินการในแอปพลิเคชันแบบร่วมมือ
ในการใช้งานแบบร่วมมือ หุ่นยนต์สามารถมีปฏิสัมพันธ์โดยตรงกับผู้ปฏิบัติงาน ซึ่งอาจรวมถึงการสัมผัสทางกายภาพในระหว่างที่หุ่นยนต์อาจหนีบ ผลัก หรือโจมตีผู้ปฏิบัติงาน เพื่อให้มั่นใจว่าสิ่งนี้จะไม่ทำให้เกิดการบาดเจ็บ ความเร็วในการเคลื่อนที่ของหุ่นยนต์และแรงจึงต้องลดลง
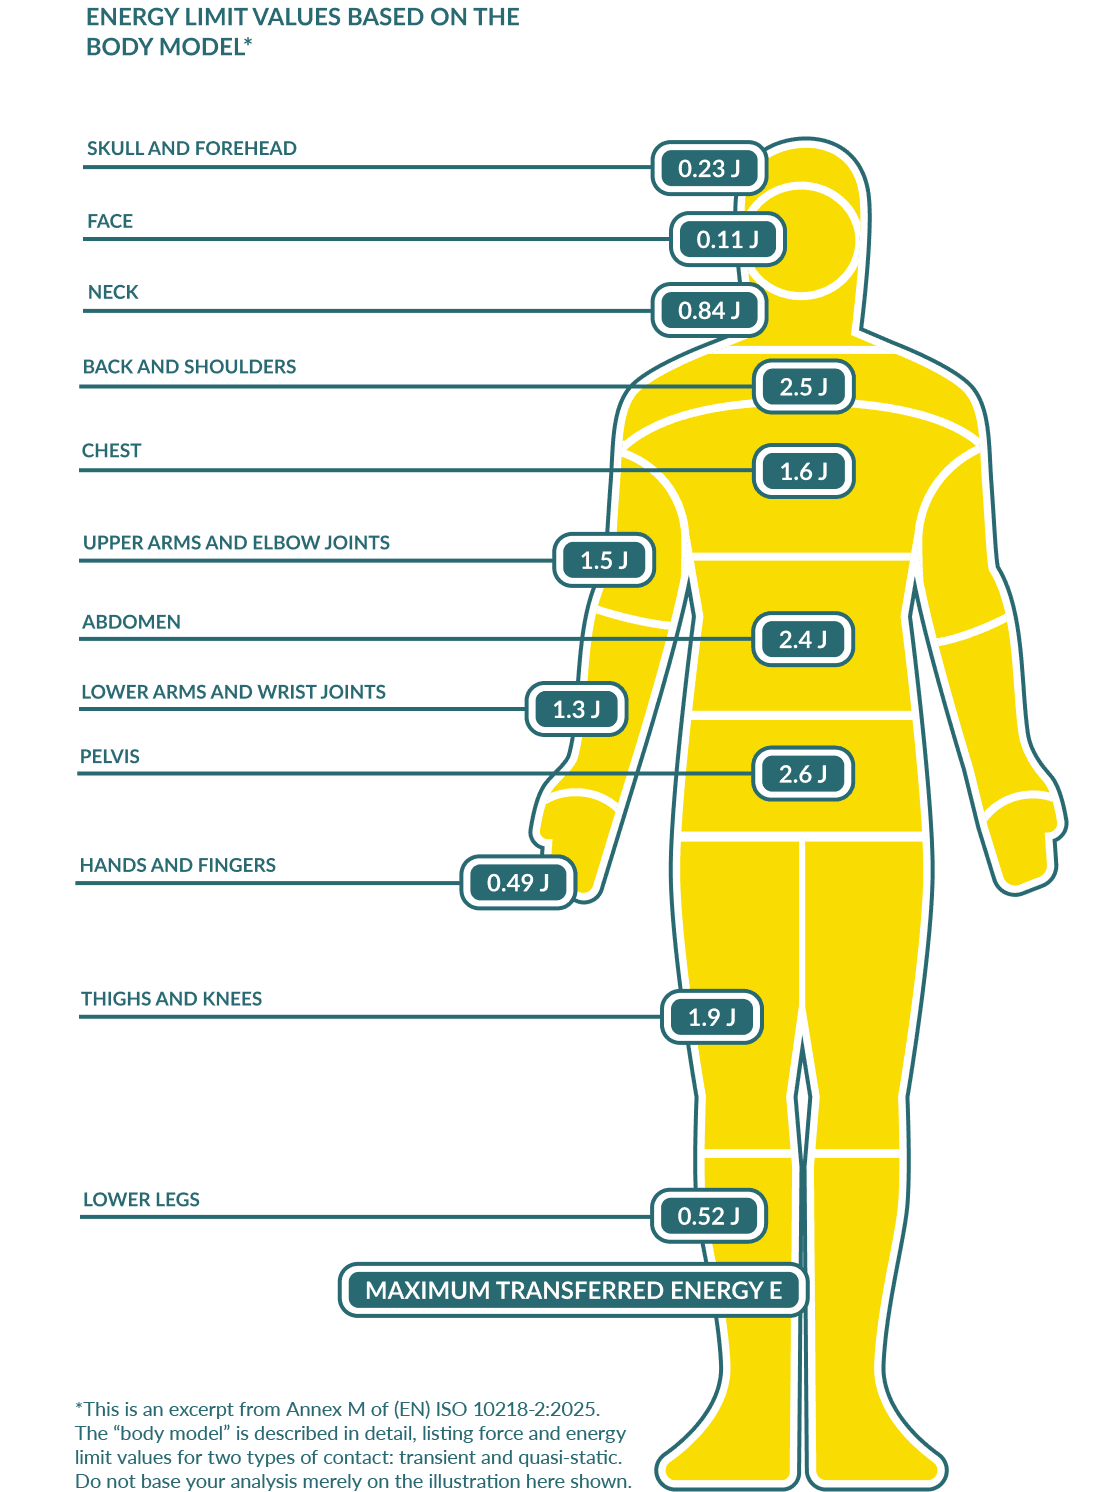
(EN) ISO 10218-2:2025 ขณะนี้ได้รวมคำอธิบายเกี่ยวกับสิ่งที่เรียกว่า “โมเดลร่างกาย” มันกำหนดค่าขีดจำกัดสำหรับแรงต่อตารางเซนติเมตรและค่าขีดจำกัดพลังงานในจูลสำหรับบริเวณต่างๆ ของร่างกาย ค่าที่ต่ำมากใช้กับบริเวณศีรษะ – ตา หู ใบหน้า คอ และข temples มีความไวต่อการกระแทกมาก
แม้จะมีแรง ความเร็ว และพลังงานกระแทกที่จำกัด เครื่องมือปลายแขน ชิ้นงาน และประเภทของการมีปฏิสัมพันธ์ต้องได้รับการวิเคราะห์เพื่อสร้างแอปพลิเคชันที่ปลอดภัยอย่างแท้จริง
ชั้นเรียนหุ่นยนต์
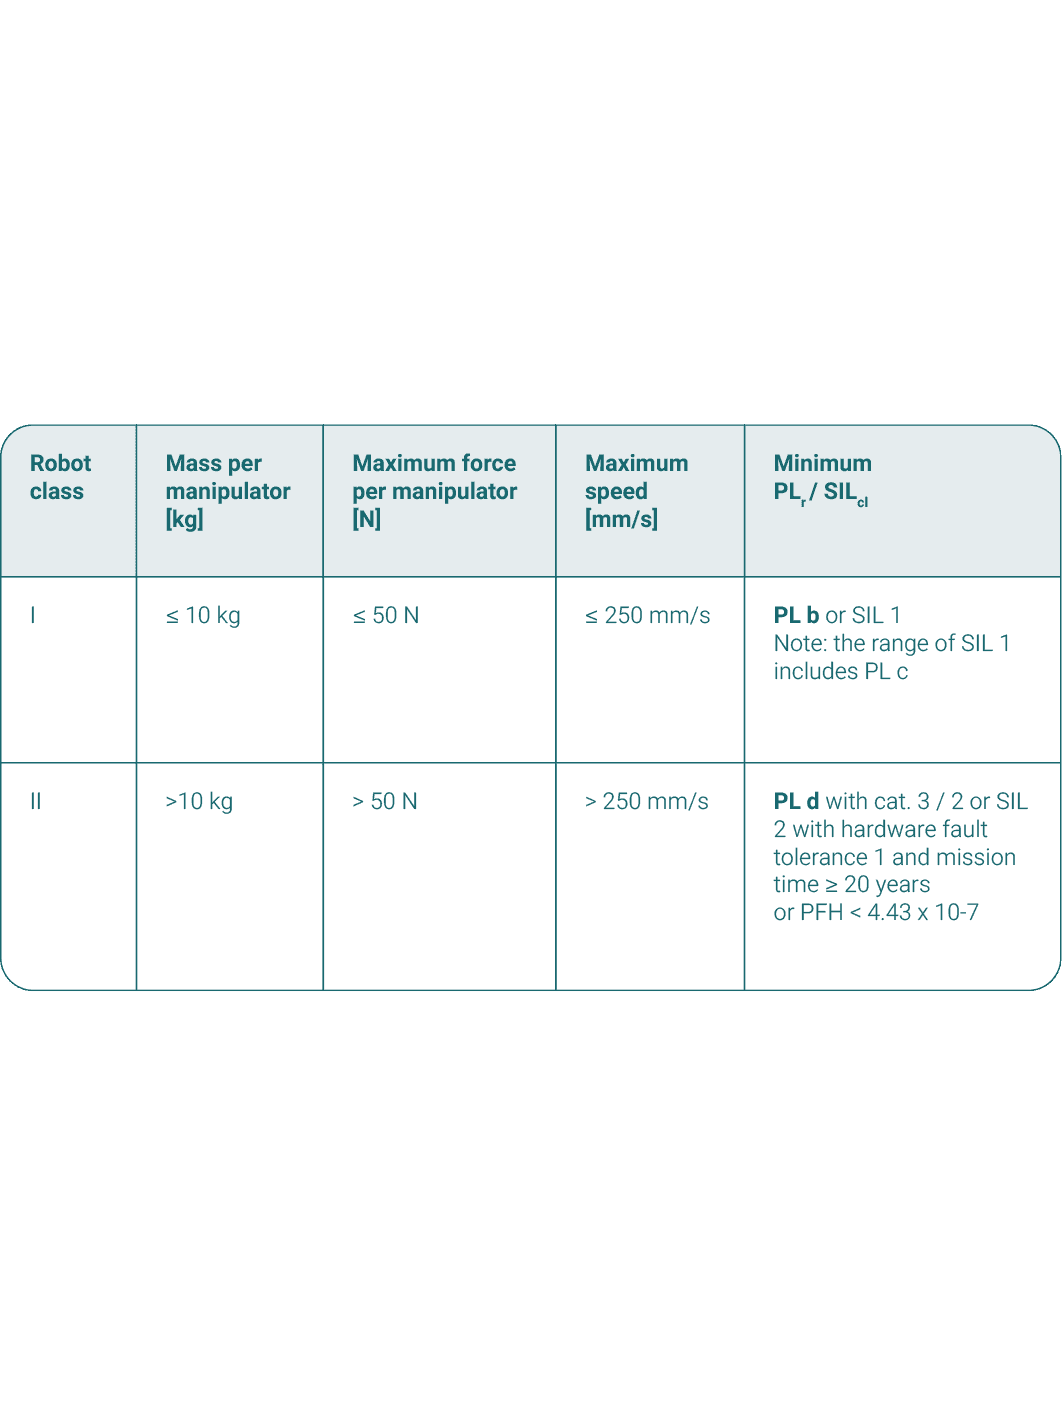
หุ่นยนต์อุตสาหกรรมถูกจัดประเภทเป็นสองกลุ่ม, ประเภท I และ II. หุ่นยนต์อุตสาหกรรมประเภท I มีน้ำหนักบรรทุกต่ำ, เคลื่อนที่ช้าและ exert เพียงแรงน้อยในกรณีที่เกิดการกระแทก. นี้ทำให้พวกมันเหมาะสมในการทำงานโดยตรงรอบๆ ผู้คน.
หุ่นยนต์ชนิดที่ I ต้องปฏิบัติตามขีดจำกัดที่เข้มงวดเกี่ยวกับน้ำหนัก, แรงและความเร็วสูงสุด หากพวกเขาทำได้ ฟังก์ชันความปลอดภัยของระบบควบคุมของพวกเขาจะต้องมีระดับความน่าเชื่อถือของ PLr = b หรือ SIL 1 เท่านั้น แตกต่างจาก PLr = d หรือ SIL 2 สำหรับหุ่นยนต์ชนิดที่ II.
แรงและความเร็วที่ต่ำทำให้สามารถอนุญาตให้สัมผัสโดยตรงระหว่างหุ่นยนต์และผู้คนได้ “การสัมผัสชั่วคราว” และ “การสัมผัสที่กึ่งคงที่” อาจทำให้รู้สึกเจ็บปวดแต่ไม่ทำให้เกิดการบาดเจ็บต่อผู้ปฏิบัติงาน.
แต่แรงและความเร็วไม่ใช่ปัจจัยเดียวที่กำหนดความเสี่ยง “อุปกรณ์ปลาย” หรือเครื่องมือปลายแขนมีบทบาทสำคัญ มันอาจจะมีรูปร่างแหลม, ขอบคม หรือร้อน อุปกรณ์ที่ใช้สามารถฉีดพ่น, ใช้หรือฉีดวัสดุที่เป็นพิษได้.
ความปลอดภัยในสถานที่ทำงานร่วมกัน
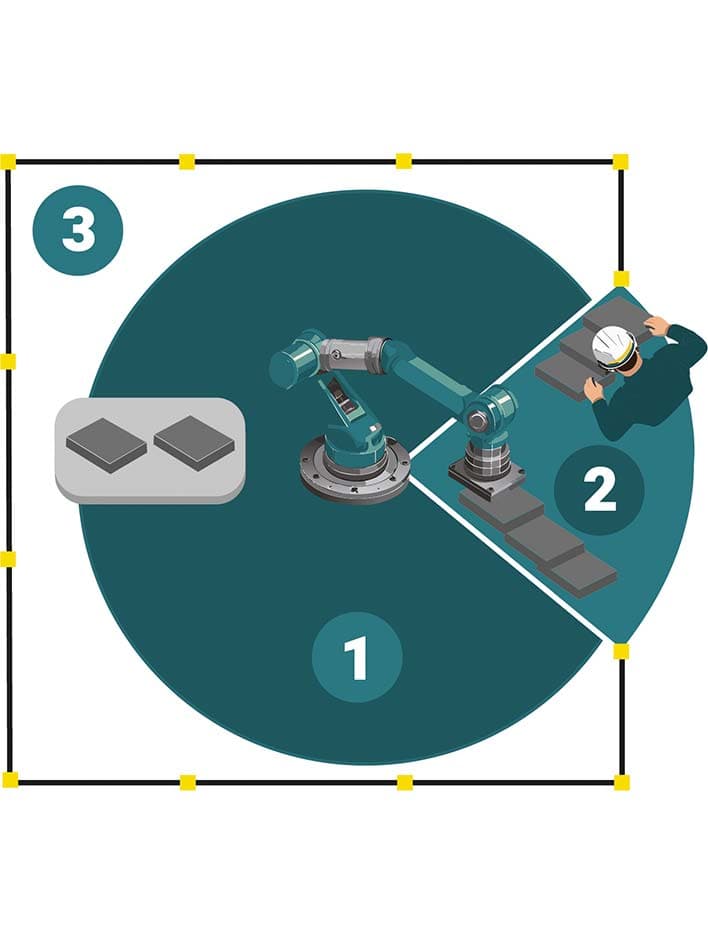
เมื่อผู้ปฏิบัติงานมนุษย์และหุ่นยนต์ทำงานร่วมกันในพื้นที่ทำงานร่วมกัน ความปลอดภัยไม่ได้ถูกกำหนดโดยหุ่นยนต์เพียงอย่างเดียว แต่จะขึ้นอยู่กับการรวมกันของเครื่องมือ ผลงาน และงานที่ต้องดำเนินการโดยหุ่นยนต์และบุคคล
ในหลาย ๆ แอปพลิเคชันมีการดำเนินงานทั้งแบบไม่ร่วมมือและแบบร่วมมือ สำหรับส่วนหนึ่งของกระบวนการ หุ่นยนต์ทำงานด้วยตัวเองด้วยความเร็วและแรงมากขึ้น แต่จากนั้นก็เข้าใกล้สถานีหยิบและวางซึ่งมีคนทำงานอยู่ ระยะการเปลี่ยนแปลงอาจเป็นอันตราย
มีฟังก์ชันด้านความปลอดภัยสามอย่าง:
HGC – เพื่อฝึกอบรมหุ่นยนต์ มักใช้การควบคุมด้วยมือ หุ่นยนต์สามารถขับเคลื่อนชิ้นส่วนที่เคลื่อนไหวได้ แต่สามารถขยับได้ด้วยมือไปยังสถานที่ที่ต้องการ เช่น สถานีหยิบและวาง ระบบควบคุมของหุ่นยนต์จะป้องกันไม่ให้มีการเคลื่อนไหวที่อันตรายเกิดขึ้นโดยไม่คาดคิด
SSM – ฟีเจอร์การตรวจสอบความเร็วและการแยกส่วนใช้เซ็นเซอร์ที่ตรวจจับการเข้าหรือออกจากพื้นที่ทำงานร่วมกัน หุ่นยนต์จะชะลอและ/หรือหยุดทันเวลา หลังจากที่บุคคลนั้นออกไปหรือตั้งอยู่ในระยะที่ปลอดภัยจากชิ้นส่วนที่เคลื่อนไหว หุ่นยนต์จะดำเนินการต่อ
PFL - ความดันและแรงของการสัมผัสที่อาจเกิดขึ้นสามารถถูกจำกัด นี่เกิดขึ้นได้โดยหุ่นยนต์ชั้น 1 ที่มีลักษณะ “อ่อนแอ” และช้า หรือโดยฟังก์ชันความปลอดภัยทางอิเล็กทรอนิกส์
ทำไมพื้นที่ทำงานร่วมกันอาจต้องมีรั้วหรืออุปกรณ์กั้น
นักออกแบบระบบมักจะจินตนาการถึงการใช้งานของหุ่นยนต์ร่วมที่ไม่มีขอบเขตและเป็น “ไม่มีรั้ว” อย่างไรก็ตาม มาตรฐานความปลอดภัยกำหนดให้มีการตั้งขอบเขตที่ชัดเจนสำหรับการทำงานร่วมกันของหุ่นยนต์
รั้วหรือสิ่งกีดขวางอาจช่วยกำหนด “พื้นที่ที่มีการป้องกัน” โดยไม่ขัดขวางการทำงานร่วมกัน
รั้วป้องกันหรือสิ่งกีดขวางสำหรับคนเดินอาจป้องกันไม่ให้ผู้คนเดินเข้าสู่พื้นที่ทำงานร่วมกันจากด้านที่ไม่ถูกต้อง มันอาจแยกพื้นที่ทำงานร่วมกันออกจากทางเดินหรือช่องทางรถยนต์
สิ่งกีดขวาง “การรับรู้” ที่ต่ำอาจเตือนผู้คนถึงความจริงที่ว่าพวกเขากำลังเข้าสู่พื้นที่ที่อาจมีอันตราย
ทั้งสองอย่างอาจปรับปรุงประสิทธิภาพของการดำเนินงาน เพราะหุ่นยนต์จะต้องหยุดน้อยลงเมื่อผู้คนมาใกล้เกินไป
การประเมินความเสี่ยงของการใช้งานหุ่นยนต์ร่วมมือ
แม้ว่าจะมีการใช้หุ่นยนต์ที่ช้าและมีแรงต่ำในสภาพแวดล้อมการทำงานร่วมกัน แต่ภารกิจและการดำเนินงานอาจเกี่ยวข้องกับอันตราย การประเมินความเสี่ยงเป็นเรื่องจำเป็นตามมาตรฐานความปลอดภัยที่เกี่ยวข้อง.
ปฏิบัติตามขั้นตอนเหล่านี้เมื่อประเมินความเสี่ยงของการใช้งานหุ่นยนต์ร่วม:
ขั้นตอนที่ 1 – กำหนดวัตถุประสงค์การทำงาน
ขั้นตอนที่ 2 – เลือกเครื่องมือที่ปลายแขน
ขั้นตอนที่ 3 – กำหนดอุปกรณ์ที่ตั้งอยู่และเครื่องจักรอื่น ๆ ที่จำเป็น
ขั้นตอนที่ 4 – กำหนดการดำเนินงานของหุ่นยนต์และผู้ปฏิบัติงาน
ขั้นตอนที่ 5 – หาข้อมูลเกี่ยวกับพื้นที่ที่ต้องการและพื้นที่ที่มีอยู่
ขั้นตอนที่ 6 – มองหาพยากรณ์อันตราย
อย่าปฏิบัติตามวิธีการมาตรฐานในการมองหาความอันตรายทันที ความเสี่ยงในแอปพลิเคชันการทำงานร่วมกันคือการรวมกันที่ซับซ้อนระหว่างชิ้นส่วนเครื่องจักรที่เคลื่อนไหวและการกระทำที่ไม่สามารถคาดเดาได้ของมนุษย์ พิจารณาลักษณะพฤติกรรมทั่วไปเช่น การตอบสนอง การเคลื่อนไหวที่ไม่คาดคิด ความฟุ้งซ่าน การวินิจฉัยผิดพลาดในสถานการณ์ และการเบี่ยงเบนจากคำแนะนำโดยตั้งใจ
แนวทางความปลอดภัยสามประการควรปฏิบัติตามในทุกกรณี:
อย่าพึ่งพาน้ำหนักต่ำ แรง และความเร็วของหุ่นยนต์ (เพียงอย่างเดียว)
ในทางที่เป็นไปได้ ให้ป้องกันการสัมผัสระหว่างหุ่นยนต์และผู้ปฏิบัติงานทั้งโดยตั้งใจและโดยไม่ตั้งใจ
หลีกเลี่ยงการเคลื่อนย้ายหุ่นยนต์ในระดับความสูงที่ทำให้มือจับและเครื่องมือที่ปลายแขนอื่น ๆ ใกล้กับศีรษะหรือใบหน้าของผู้ปฏิบัติงาน
สำหรับรายละเอียดเพิ่มเติมเกี่ยวกับการประเมินความเสี่ยงสำหรับการใช้งานหุ่นยนต์ร่วม ดูที่ (EN) ISO 10218-2:2025 หมวด 4.3 และ 5.14.
การใช้งานการเลือกด้วยหุ่นยนต์
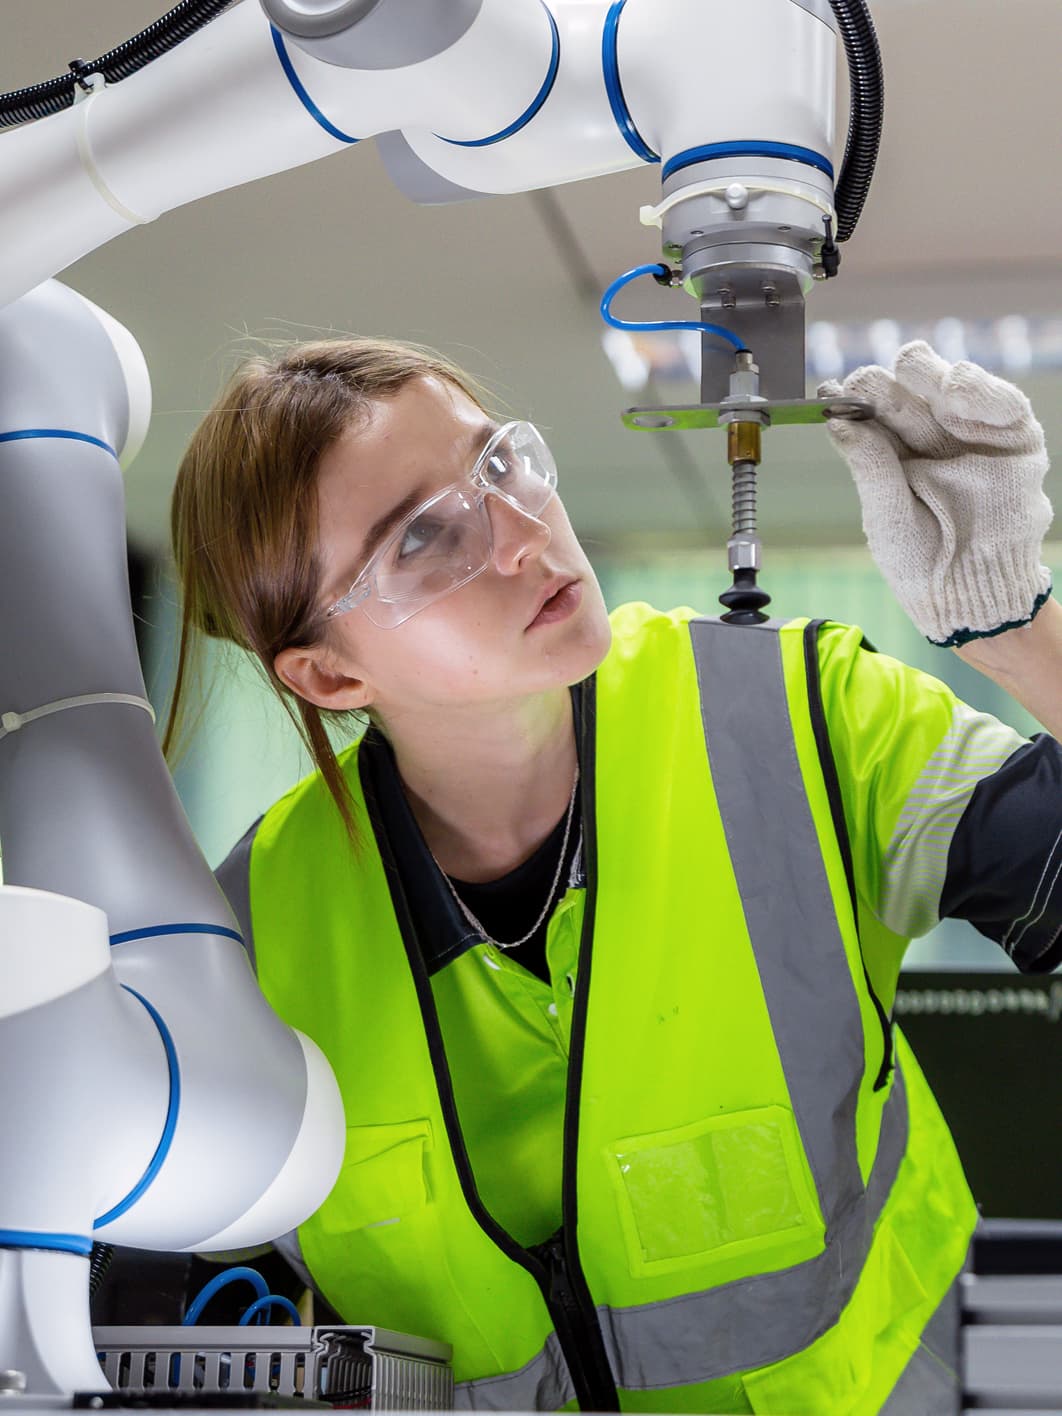
หุ่นยนต์ถูกใช้มากขึ้นเรื่อยๆ ในการหยิบและวางสินค้าหรือแพ็คเกจเพื่อทำให้คำสั่งถูกต้องเสร็จสมบูรณ์
การจัดเรียงพาเลทเป็นการใช้งานที่มีมายาวนานของหุ่นยนต์ขนาดกลางและขนาดใหญ่ เมื่อไม่นานมานี้ หุ่นยนต์ขนาดเล็กถูกใช้ในแอปพลิเคชันการหยิบและวางร่วมกันในโครงการการสั่งซื้อ “สินค้าสู่บุคคล” หุ่นยนต์เหล่านี้อาจมีปฏิสัมพันธ์โดยตรงกับผู้คนเพราะพวกเขาเคลื่อนที่ด้วยความเร็วและแรงต่ำ
ความเสี่ยงจากการหยิบสินค้าโดยหุ่นยนต์และมาตรการความปลอดภัยที่มีประสิทธิภาพ:
หุ่นยนต์ที่เชื่อมต่อกับระบบการส่งและสถานีบรรจุภัณฑ์อาจทำให้เกิดอันตรายจากการทับและการเฉือน เครื่องมือหุ่นยนต์บางชนิดอาจก่อให้เกิดอันตรายได้
มาตรการความปลอดภัย: แม้ความเสี่ยงการบาดเจ็บจะต่ำ แต่คุณอาจต้องการติดตั้งรั้วกันอันตรายต่ำเพื่อป้องกันไม่ให้ผู้คนเข้าใกล้สถานที่ที่มีอันตรายดังกล่าวผู้คนที่เดินเข้ามาอย่างไม่จำเป็นใน “พื้นที่การทำงานร่วมกัน” อาจได้รับบาดเจ็บจากการเคลื่อนไหวที่ไม่คาดคิด พวกเขายังอาจทำให้หุ่นยนต์หยุดทำงานบ่อยครั้ง ซึ่งจะทำให้มีผลกระทบต่อประสิทธิภาพของการดำเนินงาน
มาตรการความปลอดภัย: ติดตั้งรั้วต่ำ แบริเออร์สำหรับคนเดินเท้า หรือแบริเออร์ “การตระหนักรู้” ที่ต่ำกว่าเพื่อเตือนผู้คนถึงพื้นที่ที่พวกเขาไม่ควรเข้ามาและกำหนดจากด้านใดที่พื้นที่การทำงานร่วมกันควรเข้าถึงโดยคนงาน
ความปลอดภัยของหุ่นยนต์อุตสาหกรรม
ความปลอดภัยของหุ่นยนต์ขึ้นอยู่กับ "เซลล์" ที่ปิดด้วยรั้วและประตูเข้าออก แต่ในหลาย ๆ การใช้งาน ระบบการติดตามเป็นสิ่งที่จำเป็นเพิ่มเติมหรืออาจแทนที่ "กรง" ของหุ่นยนต์ได้
ระบบการตรวจจับขั้นสูง:
- ในหลาย ๆ เซลล์โรบอท จะมีการใช้การรวมกันของรั้วความปลอดภัยพร้อมประตู, อุปสรรคแสง และเครื่องสแกนระยะ.
- รูปแบบที่ล้ำสมัยที่สุดของระบบตรวจจับคือกล้อง 3D. มันต้องติดตั้งที่ความสูงเพียงพอเหนือพื้นที่ทำงานเพื่อให้แน่ใจว่ามัน "เห็น" ทุกพื้นที่ที่บุคคลอาจเคลื่อนไหว.
ระวังบุคคลที่ยังอยู่ภายในโซนอันตรายหลังอุปกรณ์ตรวจจับ. หากมีความเป็นไปได้ดังกล่าว, อาจต้องมีมาตรการความปลอดภัยเพิ่มเติม.
โซนปลอดภัยสำหรับหุ่นยนต์
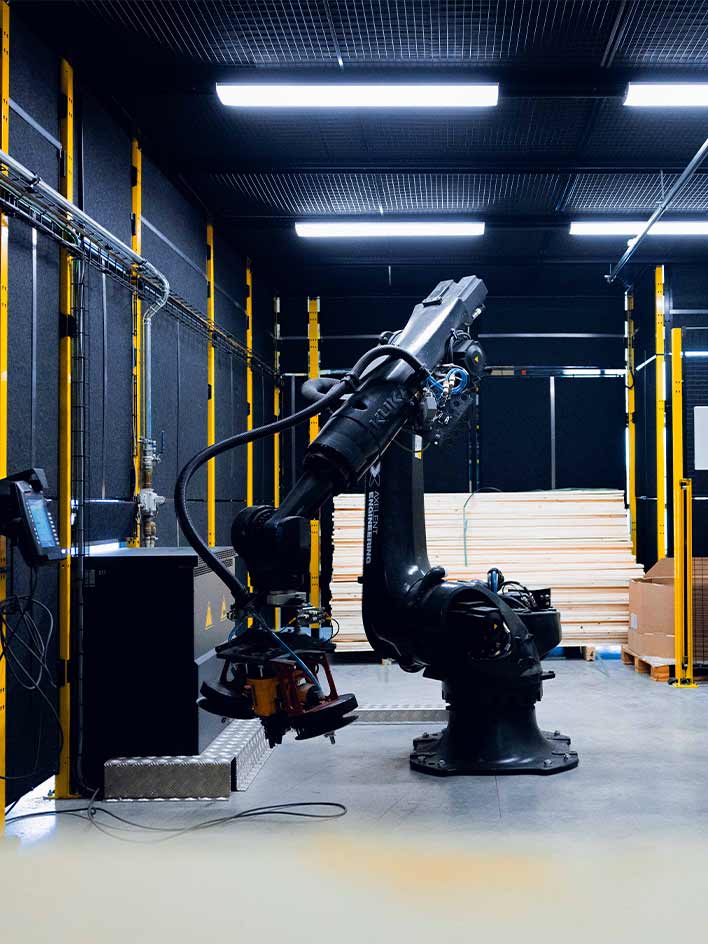
รั้วป้องกันสามารถใช้เพื่อสร้าง "พื้นที่ที่ได้รับการปกป้อง" แต่โดยปกติแล้วจะไม่ใช้เป็น "อุปกรณ์จำกัด" ที่กำหนด "พื้นที่จำกัด" หรือเพื่อหยุดการเคลื่อนไหวของหุ่นยนต์ ความแตกต่างคืออะไร?
เพื่อให้บรรลุความปลอดภัย ขอบเขตการเคลื่อนไหวของหุ่นยนต์ต้องถูกจำกัดไว้ในสิ่งที่เรียกว่า "พื้นที่จำกัด" วิธีการหนึ่งคือการใช้ "อุปกรณ์จำกัดทางกล" อุปกรณ์จำกัดทางกลเป็นบล็อกหรือหมุดขนาดใหญ่ที่ติดตั้งบนแผ่นติดตั้งหุ่นยนต์หรือที่ข้อต่อของแกนหลัก
อย่างไรก็ตาม นักออกแบบบางคนพิจารณาการใช้รั้วป้องกันเป็น "อุปกรณ์จำกัดทางกล" ซึ่งไม่ใช่ความคิดที่ดี เมื่อหุ่นยนต์ขนาดใหญ่และ/หรือเร็วชนกับรั้วป้องกัน รั้วจะสวิงไปมาและในหลายกรณีจะถูกบิดเบี้ยวถาวร ซึ่งอาจทำให้เกิดอันตรายต่อบุคคลภายนอกเซลล์หุ่นยนต์
(EN) ISO 10218-2:2025 ในส่วน 5.7.4.2 ไม่แนะนำให้ใช้รั้วป้องกันในฐานะ "อุปกรณ์จับหุ่นยนต์": “การป้องกันพรมแดนจะไม่ถูกใช้เป็นอุปกรณ์จำกัดเมื่อการใช้งานหุ่นยนต์สามารถทำให้เกิดการบิดเบือนที่เป็นอันตรายของการป้องกัน”
การป้องกันพรมแดน เช่น รั้ว มีไว้เพื่อปกป้องผู้คนให้ออกไป ไม่ใช่เพื่อให้หุ่นยนต์อยู่ภายใน
เพื่อจำกัดการเคลื่อนไหวของหุ่นยนต์ให้ดียิ่งขึ้นใช้
ฮาร์ดแวร์และซอฟต์แวร์ควบคุมการเคลื่อนไหวที่มีการรับรองความปลอดภัยซึ่งเสนอโดยผู้ผลิตหุ่นยนต์
สวิตช์จำกัดแบบไฟฟ้า/กล หรือสวิตช์ตรวจจับระยะทาง
จุดหยุดที่มีความแข็งแรงซึ่งเสนอโดยผู้ผลิตหุ่นยนต์ (บล็อกและหมุด)
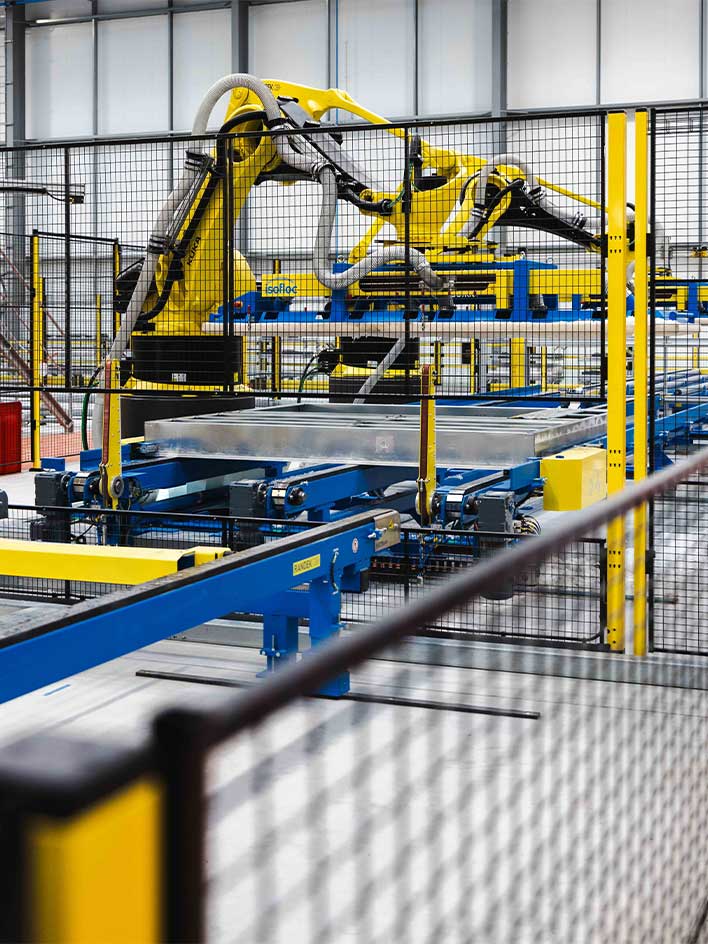
“Robot-safe” fences – แนวคิดหรือความเข้าใจผิด?
หลายคนถามถึงรั้วที่ “ปลอดภัยสำหรับหุ่นยนต์” หรือชี้ไปที่ผลการทดสอบของผู้ผลิตรั้วที่แสดงให้เห็นถึงความต้านทานต่อแรงกระแทกที่ 2000 จูลหรือมากกว่า
ขนาดการเคลื่อนไหวของโรบอท – “พื้นที่สูงสุด” – ขึ้นอยู่กับขนาดของมัน นักออกแบบระบบพยายามใช้พื้นที่พื้นซึ่งมีค่าใช้จ่ายสูงให้น้อยที่สุดเท่าที่จะทำได้ เพื่อให้บรรลุสิ่งนั้น โรบอทถูกตั้งโปรแกรมให้ทำงานใน “พื้นที่การทำงาน” ที่เล็กกว่ามาก รอบๆ นั้นนักออกแบบแอปพลิเคชันจะต้องสร้าง “พื้นที่จำกัด” ที่โรบอทไม่สามารถออกไปได้ ซึ่งมีไว้เพื่อให้แน่ใจว่าโรบอทมีพื้นที่เพียงพอที่จะชะลอความเร็วและหยุด
การติดตั้งรั้วป้องกันและอุปกรณ์ป้องกันอื่น ๆ สร้าง “พื้นที่ที่ได้รับการปกป้อง” ซึ่งผู้คนไม่สามารถเข้าไปในระหว่างการทำงานได้ พื้นที่นี้ต้องใหญ่กว่าพื้นที่ “จำกัด” แม้ว่าจะเกิดข้อผิดพลาด โรบอทจะต้องไม่เคลื่อนที่ออกไปนอกพื้นที่ที่ได้รับการปกป้อง
ดังนั้น โรบอทจึงถูกล้อมรอบด้วยสามวงกลมที่มีขนาดเพิ่มขึ้น
พื้นที่การทำงาน (A) ที่โรบอททำงาน
พื้นที่จำกัด (B) ที่โรบอทไม่ควรสามารถเคลื่อนที่ออกไปได้
พื้นที่ที่ได้รับการปกป้อง (D) ที่ผู้คนต้องไม่เข้าถึงและโรบอทต้องไม่เคยถึง
ควรจัดเตรียมระยะห่างเท่าไรระหว่าง “พื้นที่จำกัด” กับรั้วป้องกันภายนอก? รั้วป้องกันแบบลวดตาข่ายอนุญาตให้สามารถแหย่มือเข้าไปได้ เพื่อให้แน่ใจว่าผู้ที่ทำเช่นนั้นจะไม่ถูกโรบอททำร้าย จำเป็นต้องมีระยะห่างความปลอดภัยเพิ่มเติม (C) อย่างน้อย 120 มม. ภายในเซลล์ระหว่าง “พื้นที่จำกัด” ของการเคลื่อนไหวของโรบอทและรั้วป้องกัน
ดังนั้น รั้วป้องกันจึงไม่จำเป็นต้องถูกออกแบบให้ “ปลอดภัยสำหรับโรบอท” เพราะมันไม่ใช่การหยุดการเคลื่อนไหวของโรบอท ในความเป็นจริง โรบอทจะต้องหยุดห่างไกลจากรั้ว แม้ว่าจะเกิดข้อผิดพลาด
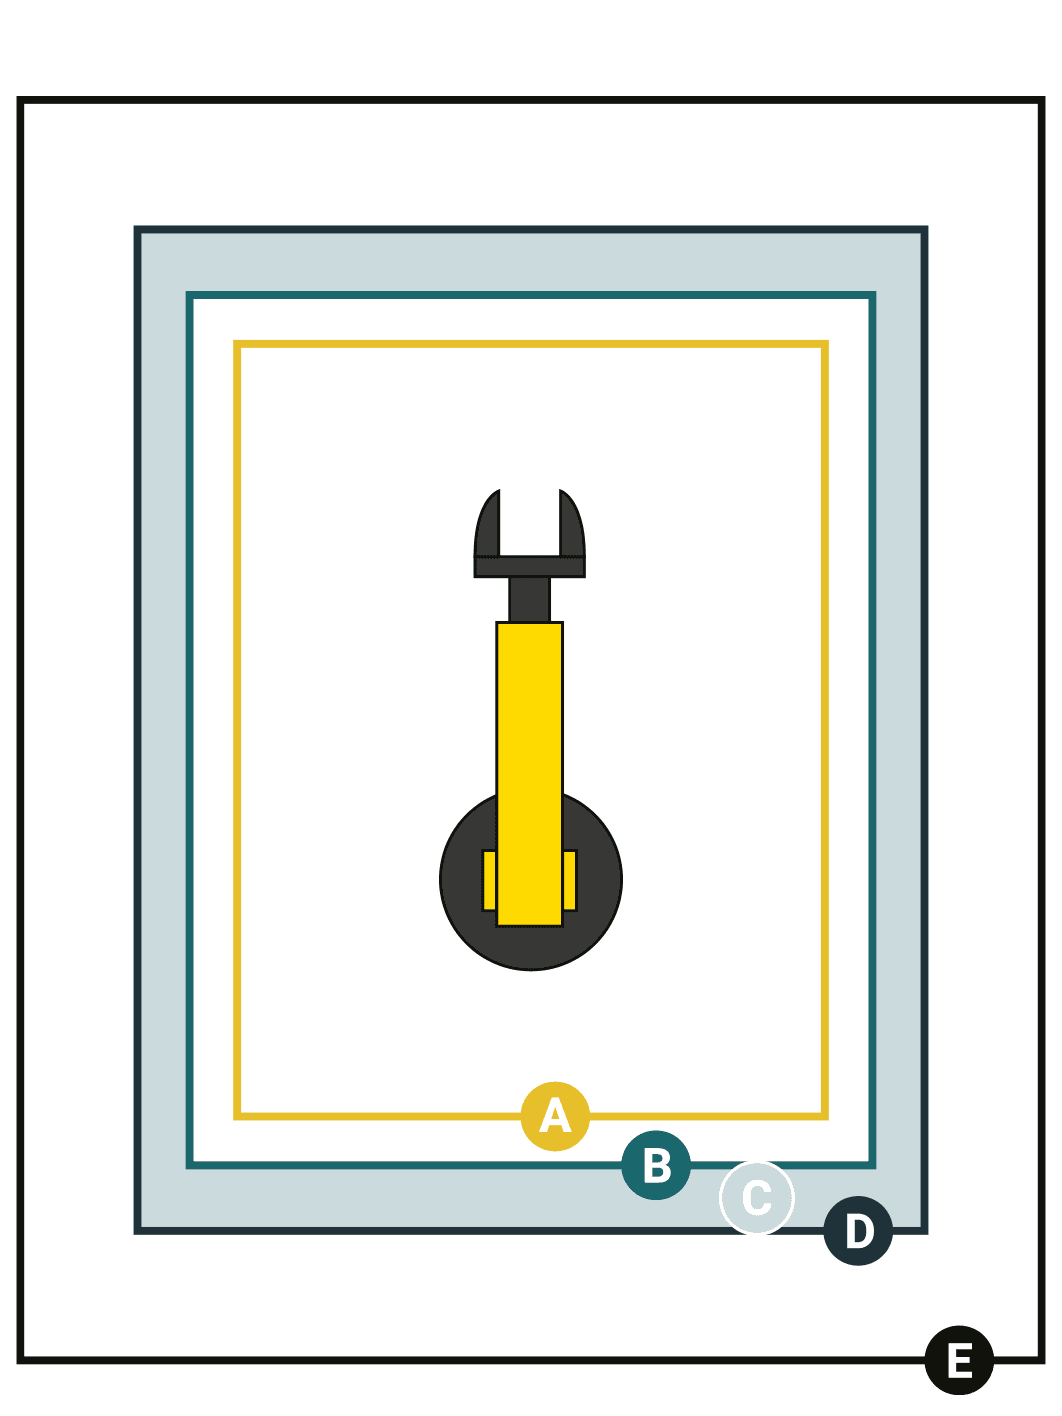
ข้อมูลสารสนเทศนี้แสดงให้เห็นถึงวิธีการคิดอย่างมีวิจารณญาณเกี่ยวกับระยะห่างที่ปลอดภัยสำหรับหุ่นยนต์อุตสาหกรรม เรียนรู้ว่าทำไมการติดตั้งรั้วป้องกันจึงมีความสำคัญ อุบัติเหตุเกิดขึ้นได้อย่างไร และเมื่อใดที่รั้วอาจไม่ใช่ทางออกเดียว ค้นพบข้อพิจารณาสำคัญในการรักษาความปลอดภัยให้ผู้คนรอบๆ หุ่นยนต์